상품
CJ 시리즈용 위치 제어 컨트롤러와 서보 드라이버를 연결하기 위한 적절한 연결 케이블과 중계 장치의 조합을 알려주세요.
- 등록일
- 2025. 12. 17.
CJ 시리즈용 위치 제어 컨트롤러와 서보 드라이버를 연결하기 위한 적절한 연결 케이블과 중계 장치의 조합을 알려주세요.
CJ 시리즈 PLC에 위치 제어용 컨트롤러를 장착하고, 아래 그림과 같이 통신 타입이나 펄스열 명령 타입 등의 구성으로 서보 드라이버/모터와 연결할 경우의 연결 케이블이나 중계 유닛 등의 조합은 아래 표와 같습니다.
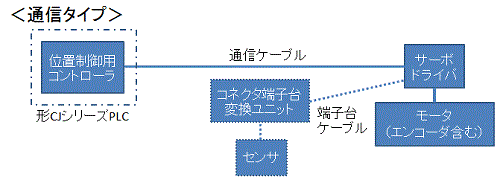
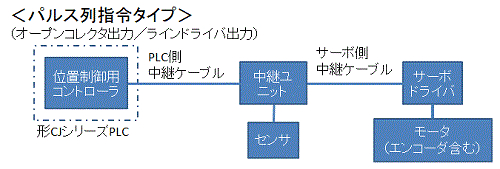
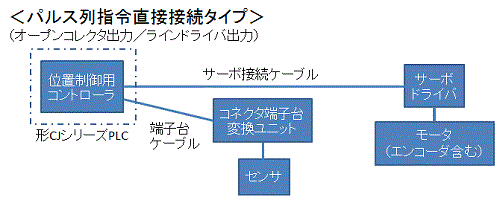
상기 표 형식의 「□」에는 통신 타입의 위치 제어 유닛에서는 제어 축 수 등, 통신 케이블에서는 케이블 길이, 커넥터 단자대 변환 유닛에서는 단자 형상, 서보 드라이버/모터에서는 구동 사양 등이 입력됩니다.
자세한 사항은 각 상품의 관련 링크를 참조하십시오.
*1
G5 시리즈 서보 드라이버 R88D-K□(-□) + 모터 R88M-K□ 구성에서는 ① 전원 투입 시 매번 기계 원점 위치를 설정해야 하는 인크리멘탈 엔코더 타입과 ② 원점으로부터의 변위량을 배터리로 백업하는 앱솔루트 엔코더 타입 중 하나의 모터를 사용합니다.
인크리멘탈 엔코더 타입(①)에서는 기계 원점 위치를 검출하기 위해 별도의 커넥터 단자대 변환 유닛 등을 사용하여 원점 근방 등의 원점 검출용 외장 센서를 서보 드라이버나 위치 제어 컨트롤러의 커넥터에 입력해야 합니다.
반면, 1S 시리즈 서보 드라이버 R88D-1SN□-ECT+ 모터 R88M-1□ 구성에서는 ③ 배터리 교환이 필요 없는 배터리리스 절대 인코더 타입의 모터만 사용합니다.
따라서 ②, ③ 구성에서는 기계 원점 위치에서 한 번 인코더를 리셋하면 이후 원점 검출이 불필요하므로 별도의 기계 원점을 검출하기 위한 센서가 필요하지 않습니다.
또한 ③에서는 안전 관련 비상 정지 신호나 한계 입력 신호 등을 외부에 부착해야 하는 경우에도 푸시인 타입 단자대를 사용하므로 별도의 커넥터 단자대 변환 유닛 등을 준비할 필요가 없습니다.
다만, EtherCAT 상에서 안전 컨트롤러와 조합하여 기계 안전 기능을 구현하는 경우, CJ 시리즈 PLC로는 실현할 수 없으므로 EtherCAT 상에 안전 컨트롤러 배치가 가능한 NJ/NX 시리즈 PLC와의 조합으로 사용하십시오.
(참고)
R88D-KT□+R88M-K□와 펄스열 명령형 컨트롤러를 연결한 경우, 서보 드라이버 측의 피드백 값을 획득할 수 없으므로, 앱솔루트 엔코더는 사용할 수 없습니다.
*2
펄스 I/O 블록의 NPN 출력 타입 CJ2M-MD211은 CJ2M 시리즈 PLC(CJ2M-CPU□□의 CPU 유닛)에만 2대까지 장착할 수 있습니다.
PNP 출력 타입 CJ2M-MD212는 중계 유닛이나 중계 케이블을 통한 서보 연결이 불가능합니다.
펄스 I/O 블록에 상응하는 기능을 내장한 CPU 유닛 CJ1M-CPU21, CJ1M-CPU22, CJ1M-CPU23도 CJ2M 시리즈 PLC + CJ2M-MD211의 경우와 동일한 중계 유닛 및 중계 케이블 구성으로 서보와 연결할 수 있습니다.
*3
CJ1M-CPU□□(-ETN)은 2021년 3월 생산 종료 예정입니다.
대체품 확인 방법은 해당 FAQ를 참조하십시오.
| 위치 제어용 컨트롤러 | 통신 케이블 / PLC 측 중계 케이블 / 서보 연결 케이블 | 커넥터 단자대 변환 유닛 / 중계 유닛 | 서보측 중계 케이블 / 단자대 케이블 | 서보 드라이버 + 모터 |
| <통신 타입> 위치 제어 유닛 EtherCAT 통신 내장 타입 2/4/8/16축용 서보 통신 전용 CJ1W-NC□81 서보+I/O 통신 CJ1W-NC□82 | EtherCAT 통신 케이블 오므론 제조 권장 XS6W-5PUR8SS□CM-G ×축 수분 | XW2B-20G4 또는 XW2B-20G5 또는 XW2D-20G6 또는 XW2R-□20GD-T ×축 수분 | 1m 길이 XW2Z-100J-B34 또는 2m 길이 XW2Z-200J-B34 ×축 수분 | G5 시리즈 *1 드라이버 R88D-KN□-ECT 모터 R88M-K□ ×축 수분 |
| 불필요 *1 | 불필요 *1 | 1S 시리즈 *1 드라이버 R88D-1SN□-ECT 모터 R88M-1□ ×축 수분 | ||
| <통신 타입> 위치 제어 유닛 MECHATROLINK-Ⅱ 통신 내장 타입 2/4/16축용 서보 통신 전용 CJ1W-NC□71 | MECHATROLINK-Ⅱ 통신 케이블 오므론 제조 권장 FNY-W6003-□ ×축 수분 | XW2B-20G4 또는 XW2B-20G5 또는 XW2D-20G6 또는 XW2R-□20GD-T ×축 수분 | 1m 길이 XW2Z-100J-B34 또는 2m 길이 XW2Z-200J-B34 ×축 수분 | G5 시리즈 *1 드라이버 R88D-KN□-ML2 모터 R88M-K□ ×축 수분 |
| <펄스열 명령 타입> 펄스 I/O 블록 오픈 컬렉터 출력 타입 2축용 NPN 출력 CJ2M-MD211 펄스 I/O 내장 CPU CJ1M-CPU21 CJ1M-CPU22 CJ1M-CPU23 *2 *3 | 0.5m 길이 XW2Z-050J-A33 또는 1.0m 길이 XW2Z-100J-A33 ×1개 | 1축 연결용 XW2B-20J6-8A 또는 2축 연결용 XW2B-40J6-9A ×1대 | 1m 길이 XW2Z-100J-B31 또는 2m 길이 XW2Z-200J-B31 ×축 수분 | G5 시리즈 드라이버 R88D-KT□ 모터 R88M-K□ ×축 수분 |
| G 시리즈 드라이버 R88D-GT□ 모터 R88M-G□ ×축 수분 | ||||
| 1m 길이 XW2Z-100J-B32 또는 2m 길이 XW2Z-200J-B32 ×축 수분 | 스마트 스텝 2 시리즈 드라이버 R7D-BP□ 모터 R88M-G□ ×축 수분 | |||
| <펄스열 명령 타입> 위치 제어 유닛 오픈 컬렉터 출력 타입 1축용 CJ1W-NC113 | 0.5m 길이 XW2Z-050J-A14 또는 1.0m 길이 XW2Z-100J-A14 ×1개 | XW2B-20J6-1B ×1대 | 1m 길이 XW2Z-100J-B25 또는 2m 길이 XW2Z-200J-B25 ×1개 | G5 시리즈 드라이버 R88D-KT□ 모터 R88M-K□ ×1대 |
| G 시리즈 드라이버 R88D-GT□ 모터 R88M-G□ ×1대 | ||||
| 1m 길이 XW2Z-100J-B29 또는 2m 길이 XW2Z-200J-B29 ×1개 | 스마트 스텝 2 시리즈 드라이버 R7D-BP□ 모터 R88M-G□ ×1대 | |||
| <펄스열 명령 타입> 위치 제어 유닛 라인 드라이버 출력 타입 1축용 CJ1W-NC133 | 0.5m 길이 XW2Z-050J-A18 또는 1.0m 길이 XW2Z-100J-A18 ×1개 | XW2B-20J6-1B ×1대 | 1m 길이 XW2Z-100J-B25 또는 2m 길이 XW2Z-200J-B25 ×1개 | G5 시리즈 드라이버 R88D-KT□ 모터 R88M-K□ ×1대 |
| G 시리즈 드라이버 R88D-GT□ 모터 R88M-G□ ×1대 | ||||
| 1m 길이 XW2Z-100J-B29 또는 2m 길이 XW2Z-200J-B29 ×1개 | 스마트 스텝 2 시리즈 드라이버 R7D-BP□ 모터 R88M-G□ ×1대 | |||
| <펄스열 명령 타입> 위치 제어 유닛 오픈 컬렉터 출력 타입 2축용 CJ1W-NC213 / 4축용 CJ1W-NC413 | 0.5m 길이 XW2Z-050J-A15 또는 1.0m 길이 XW2Z-100J-A15 ×1개 / ×2개 | XW2B-40J6-2B ×1대 / ×2대 | 1m 길이 XW2Z-100J-B25 또는 2m 길이 XW2Z-200J-B25 ×축 수분 | G5 시리즈 드라이버 R88D-KT□ 모터 R88M-K□ ×축 수분 |
| G 시리즈 드라이버 R88D-GT□ 모터 R88M-G□ ×축 수분 | ||||
| 1m 길이 XW2Z-100J-B29 또는 2m 길이 XW2Z-200J-B29 ×축 수분 | 스마트 스텝 2 시리즈 드라이버 R7D-BP□ 모터 R88M-G□ ×축 수분 | |||
| <펄스열 명령 타입> 위치 제어 유닛 라인 드라이버 출력 타입 2축용 CJ1W-NC233 / 4축용 CJ1W-NC433 | 0.5m 길이 XW2Z-050J-A19 또는 1.0m 길이 XW2Z-100J-A19 ×1개 / ×2개 | XW2B-40J6-2B ×1대 / ×2대 | 1m 길이 XW2Z-100J-B25 또는 2m 길이 XW2Z-200J-B25 ×축 수분 | G5 시리즈 드라이버 R88D-KT□ 모터 R88M-K□ ×축 수분 |
| G 시리즈 드라이버 R88D-GT□ 모터 R88M-G□ ×축 수분 | ||||
| 1m 길이 XW2Z-100J-B29 또는 2m 길이 XW2Z-200J-B29 ×축 수분 | 스마트 스텝 2 시리즈 드라이버 R7D-BP□ 모터 R88M-G□ ×축 수분 | |||
| <펄스열 명령 직접 연결 타입> 위치 제어 유닛 오픈 컬렉터 출력 타입 고속 타입 2축용 CJ1W-NC214 / 4축용 CJ1W-NC414 | 1축 연결용 1m 길이 XW2Z-100J-G13 또는 1축 연결용 3m 길이 XW2Z-300J-G13 ×1개 / ×2개 또는 2축 연결용 1m 길이 XW2Z-100J-G5 또는 2축 연결용 3m 길이 XW2Z-300J-G5 ×1개 / ×2개 | XW2B-20G4 또는 XW2B-20G5 또는 XW2D-20G6 ×축 수분 | 0.5m용 XW2Z-C50X 또는 1m용 XW2Z-100X 또는 2m용 XW2Z-200X 또는 3m용 XW2Z-300X 또는 5m용 XW2Z-500X 또는 10m용 XW2Z-010X ×축 수분 | G5 시리즈 *1 드라이버 R88D-KT□ 모터 R88M-K□ ×축 수분 |
| G 시리즈 드라이버 R88D-GT□ 모터 R88M-G□ ×축 수분 | ||||
| <펄스열 명령 직접 연결 타입> 위치 제어 유닛 라인 드라이버 출력 타입 고속 타입 2축용 CJ1W-NC234 / 4축용 CJ1W-NC434 | 1축 연결용 1m 길이 XW2Z-100J-G9 또는 1축 연결용 5m 길이 XW2Z-500J-G9 또는 1축 연결용 10m 길이 XW2Z-10MJ-G9 ×1개 / ×2개 또는 2축 연결용 1m 길이 XW2Z-100J-G1 또는 2축 연결용 5m 길이 XW2Z-500J-G1 또는 2축 연결용 10m 길이 XW2Z-10MJ-G1 ×1개 / ×2개 | XW2B-20G4 또는 XW2B-20G5 또는 XW2D-20G6 ×축 수분 | 0.5m용 XW2Z-C50X 또는 1m용 XW2Z-100X 또는 2m용 XW2Z-200X 또는 3m용 XW2Z-300X 또는 5m용 XW2Z-500X 또는 10m용 XW2Z-010X ×축 수분 | G5 시리즈 *1 드라이버 R88D-KT□ 모터 R88M-K□ ×축 수분 |
| G 시리즈 드라이버 R88D-GT□ 모터 R88M-G□ ×축 수분 |
상기 표 형식의 「□」에는 통신 타입의 위치 제어 유닛에서는 제어 축 수 등, 통신 케이블에서는 케이블 길이, 커넥터 단자대 변환 유닛에서는 단자 형상, 서보 드라이버/모터에서는 구동 사양 등이 입력됩니다.
자세한 사항은 각 상품의 관련 링크를 참조하십시오.
*1
G5 시리즈 서보 드라이버 R88D-K□(-□) + 모터 R88M-K□ 구성에서는 ① 전원 투입 시 매번 기계 원점 위치를 설정해야 하는 인크리멘탈 엔코더 타입과 ② 원점으로부터의 변위량을 배터리로 백업하는 앱솔루트 엔코더 타입 중 하나의 모터를 사용합니다.
인크리멘탈 엔코더 타입(①)에서는 기계 원점 위치를 검출하기 위해 별도의 커넥터 단자대 변환 유닛 등을 사용하여 원점 근방 등의 원점 검출용 외장 센서를 서보 드라이버나 위치 제어 컨트롤러의 커넥터에 입력해야 합니다.
반면, 1S 시리즈 서보 드라이버 R88D-1SN□-ECT+ 모터 R88M-1□ 구성에서는 ③ 배터리 교환이 필요 없는 배터리리스 절대 인코더 타입의 모터만 사용합니다.
따라서 ②, ③ 구성에서는 기계 원점 위치에서 한 번 인코더를 리셋하면 이후 원점 검출이 불필요하므로 별도의 기계 원점을 검출하기 위한 센서가 필요하지 않습니다.
또한 ③에서는 안전 관련 비상 정지 신호나 한계 입력 신호 등을 외부에 부착해야 하는 경우에도 푸시인 타입 단자대를 사용하므로 별도의 커넥터 단자대 변환 유닛 등을 준비할 필요가 없습니다.
다만, EtherCAT 상에서 안전 컨트롤러와 조합하여 기계 안전 기능을 구현하는 경우, CJ 시리즈 PLC로는 실현할 수 없으므로 EtherCAT 상에 안전 컨트롤러 배치가 가능한 NJ/NX 시리즈 PLC와의 조합으로 사용하십시오.
| 서보 드라이버 + 모터 | 인크리멘탈 인코더 | 절대형 인코더 |
| G5 시리즈 R88D-KN□-ECT +R88M-K□ R88D-KN□-ML2 +R88M-K□ R88D-KT□ +R88M-K□ (주) | ① 기계 원점 검출용 센서 + 커넥터 단자대 변환 유닛 등 필요 | ② 기계 원점 검출용 센서 불필요 단, 배터리 교체가 필요 |
| 1S 시리즈 R88D-1SN□-ECT+R88M-1□ | - | ③기계 원점 검출용 센서와 커넥터 단자대 변환 유닛 모두 불필요 또한 배터리 교체도 불필요 |
(참고)
R88D-KT□+R88M-K□와 펄스열 명령형 컨트롤러를 연결한 경우, 서보 드라이버 측의 피드백 값을 획득할 수 없으므로, 앱솔루트 엔코더는 사용할 수 없습니다.
*2
펄스 I/O 블록의 NPN 출력 타입 CJ2M-MD211은 CJ2M 시리즈 PLC(CJ2M-CPU□□의 CPU 유닛)에만 2대까지 장착할 수 있습니다.
PNP 출력 타입 CJ2M-MD212는 중계 유닛이나 중계 케이블을 통한 서보 연결이 불가능합니다.
펄스 I/O 블록에 상응하는 기능을 내장한 CPU 유닛 CJ1M-CPU21, CJ1M-CPU22, CJ1M-CPU23도 CJ2M 시리즈 PLC + CJ2M-MD211의 경우와 동일한 중계 유닛 및 중계 케이블 구성으로 서보와 연결할 수 있습니다.
*3
CJ1M-CPU□□(-ETN)은 2021년 3월 생산 종료 예정입니다.
대체품 확인 방법은 해당 FAQ를 참조하십시오.
