상품
서보 등에 있는 세이프 토크 오프(STO)란 무엇입니까?
- 등록일
- 2025. 12. 17.
서보 등에 있는 세이프 토크 오프(STO)란 무엇입니까?
안전 토크 오프(Safe torque off: STO)는 IEC 61800-5-2에서 정의된 안전 기능입니다.
안전 컨트롤러의 입력 신호에 의해 모터 전류를 차단하고 모터를 정지시키는 기능으로, IEC 60204-1의 정지 카테고리 0에 해당합니다.
다만, STO에서는 정지 상태가 제어되지 않으므로 모터는 프리런 상태가 됩니다. 모터를 확실히 정지시키기 위해서는 기계적 브레이크 등의 추가 대책이 필요합니다.
또한 STO에는 감전 방지 기능이 없으므로, 유지보수 등으로 드라이버나 모터 등을 만져야 하는 경우에는 차단기나 접촉기 등의 기기를 통해 에너지원으로부터의 절단이 필요합니다.
여기서는 그림 1과 같은 구성으로, R88D-1SN 시리즈 서보 드라이버를 EtherCAT 네트워크의 FSoE(Safety over EtherCAT) 프로토콜을 통해 비상 정지용 푸시 버튼 스위치가 연결된 NX102 ※1 컨트롤러 상의 NX 세이프티 CPU 유닛과 통신함으로써 STO 기능을 구현하는 방법을 아래에 소개합니다.
※1
NX102 이외의 NJ/NX 시리즈 컨트롤러에서는 CPU 버스에 세이프티 CPU를 장착할 수 없으므로, EtherCAT 위에 통신 커플러 유닛 NX-ECC20□과 세이프티 CPU 또는 세이프티 I/O 등으로 구성된 슬레이브 터미널을 증설해야 합니다.
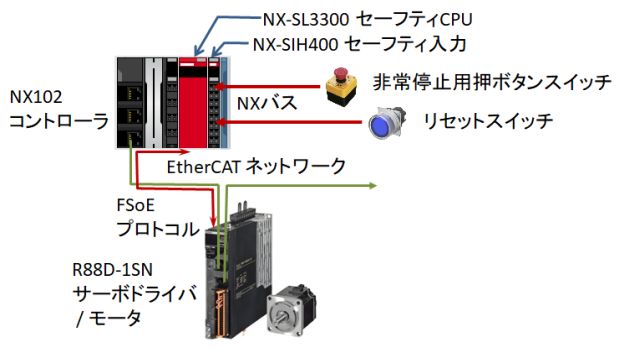
그림 1. EtherCAT을 이용한 STO 회로 구성 예시
① 네트워크 구성에 서보 드라이버 추가
Sysmac Studio의 구성·설정 메뉴에서 EtherCAT의 노드 주소|네트워크 구성 편집 화면을 열고, 오른쪽 툴박스에서 서보 드라이버 R88D-1SN을 더블 클릭하여 구성에 추가합니다.
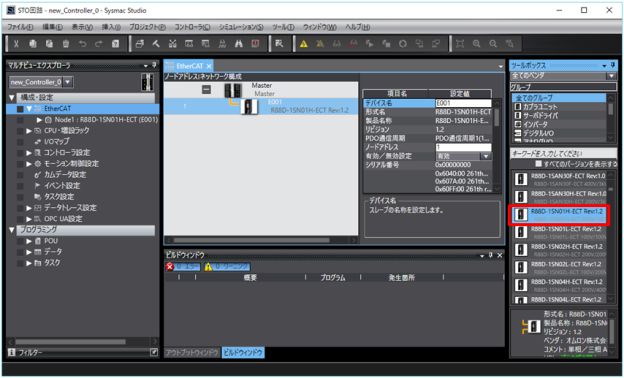
그림 2. EtherCAT 네트워크 구성 편집 화면
② PDO(Process Data Object: 사이클릭 통신 데이터) 매핑 설정 화면 실행
서보 드라이버 R88D-1SN을 선택한 상태에서 구성 화면 오른쪽의 설정값을 스크롤하여 PDO 매핑 설정 버튼을 눌러 PDO 매핑 설정 화면을 실행합니다.
기본적으로 서보 드라이버용 FSoE 프로토콜 데이터는 PDO에 매핑되어 있지 않으므로 추가로 매핑해야 합니다.
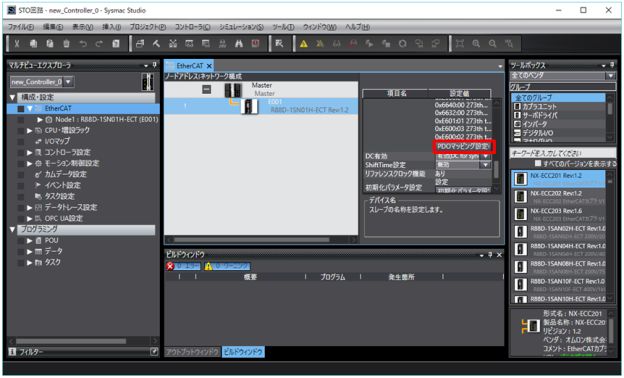
그림 3. EtherCAT 네트워크 구성 편집 화면에서 PDO 매핑 설정 실행
③ PDO(Process Data Object: 사이클릭 통신 데이터) 매핑 설정
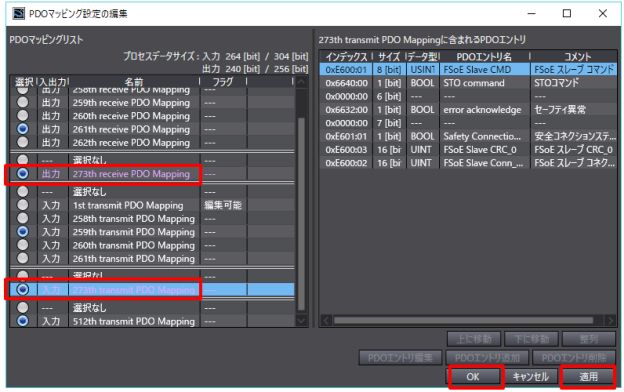
PDO 매핑 설정 편집 화면에서 "출력 273번째 수신 PDO 매핑"과 "입력 273번째 전송 PDO 매핑"을 선택하고 적용 버튼을 누른 후, 확인 버튼으로 화면을 닫습니다.
이로써 EtherCAT 서보 드라이버용 FSoE 프로토콜 데이터가 PDO에 매핑되었습니다.
④ CPU 랙 구성에 안전 CPU 유닛과 안전 입력 유닛 추가
구성·설정 메뉴의 CPU 랙 구성에, 오른쪽 툴박스에서 세이프티 CPU 유닛 NX-SL3300과 세이프티 입력 유닛 NX-SIH400을 추가합니다.
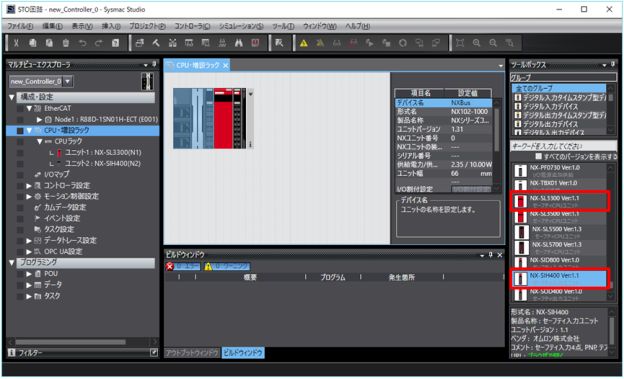
그림 5. CPU 랙 구성 편집 화면
⑤ 안전 입력 유닛의 배선 설정
화면 좌측 상단의 디바이스 목록 선택을 컨트롤러에서 안전 CPU로 전환하고, 구성·설정 메뉴의 안전 슬레이브 유닛 설정 화면을 열어 오른쪽 툴박스에서 비상 정지용 누름 버튼 스위치와 리셋 스위치를 추가합니다.
필요에 따라 코멘트란에 "비상 정지 SW"나 "리셋 SW" 등과 같은 코멘트를 입력합니다.
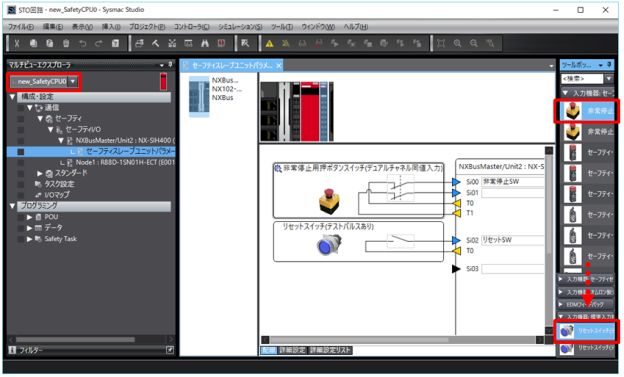
그림 6. 안전 입력 유닛 배선 설정 화면
⑥ 안전 CPU 유닛의 I/O 맵 할당
구성·설정 메뉴에서 안전 CPU 유닛의 I/O 맵 화면을 열고, 안전 입력 유닛의 안전 입력 신호와 서보 드라이버의 FSoE 신호에 변수를 할당합니다.
여기서는 세이프티 입력 유닛의 Safety Inputs and Status 란에서 NX-SIH400에 연결된 비상 정지 버튼 스위치에 변수 "EMS1"을, 리셋 스위치에 변수 "RESET_1"을, 서보 드라이버 R88D-1SN의 Safty Inputs 항목 중 「STO active」에 변수 「STO_active」를, Safty Outputs 항목 중 「STO」에 변수 「STO」를 설정합니다.
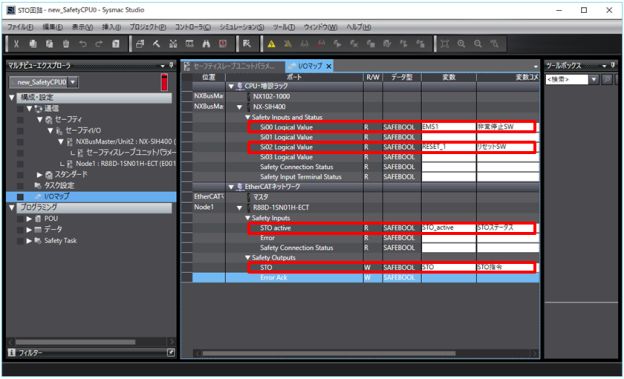
그림 7. 세이프티 CPU의 I/O 맵 화면
⑦ 세이프티 CPU 유닛 프로그램에서 기능 블록 생성
I/O 맵에서 할당한 변수를 세이프티 CPU 유닛의 프로그램에서 「SF_Emergency_Stop」 및 「SF_EDM」 기능 블록의 입력 파라미터와 출력 파라미터에 할당합니다.
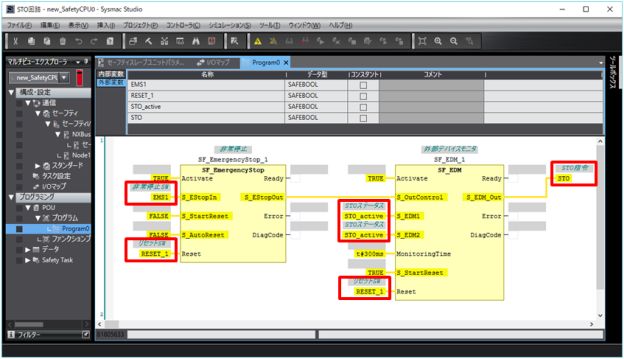
그림 8. 세이프티 CPU의 프로그램 편집 화면
이상으로 R88D-1SN 시리즈 서보 드라이버와 NX 안전 CPU 유닛의 안전 신호를 EtherCAT의 FSoE 프로토콜로 연결하여 STO 기능을 구성했습니다.
실제 시스템을 구축할 경우 NJ/NX 컨트롤러의 래더 프로그램 작성 및 설정, NX 안전 CPU 유닛의 다른 안전 프로그램 및 설정 등을 수행해야 하지만, STO 기능을 구현하는 핵심 절차는 위와 같습니다.
・안전 컨트롤러를 포함한 서보 시스템 구축 방법에 대한 자세한 내용은 「 AC 서보 시스템 1S 시리즈 스타트 업 가이드(SBCE-086) 」를 참조하십시오.
・Sysmac Studio에서의 NJ/NX 컨트롤러 프로그래밍 및 설정 등의 조작에 대해서는 「 Sysmac Studio Version 1 운영 매뉴얼 (SBCA-470) 」을 참조하십시오.
・Sysmac Studio에서의 R88D-1SN 서보 드라이버 관련 조작에 대해서는 「 Sysmac Studio 드라이브 기능 오퍼레이션 매뉴얼 (SBCE-401) 」을 참조하십시오.
・Sysmac Studio에서 NX 안전 CPU 유닛의 프로그래밍 및 설정 등의 조작에 대해서는 「 NX 시리즈 안전 제어 유닛 사용자 매뉴얼 (SGFM-710) 」을 참조하십시오.
매뉴얼 다운로드는 무료 회원 가입 및 로그인이 필요합니다.
안전 컨트롤러의 입력 신호에 의해 모터 전류를 차단하고 모터를 정지시키는 기능으로, IEC 60204-1의 정지 카테고리 0에 해당합니다.
다만, STO에서는 정지 상태가 제어되지 않으므로 모터는 프리런 상태가 됩니다. 모터를 확실히 정지시키기 위해서는 기계적 브레이크 등의 추가 대책이 필요합니다.
또한 STO에는 감전 방지 기능이 없으므로, 유지보수 등으로 드라이버나 모터 등을 만져야 하는 경우에는 차단기나 접촉기 등의 기기를 통해 에너지원으로부터의 절단이 필요합니다.
여기서는 그림 1과 같은 구성으로, R88D-1SN 시리즈 서보 드라이버를 EtherCAT 네트워크의 FSoE(Safety over EtherCAT) 프로토콜을 통해 비상 정지용 푸시 버튼 스위치가 연결된 NX102 ※1 컨트롤러 상의 NX 세이프티 CPU 유닛과 통신함으로써 STO 기능을 구현하는 방법을 아래에 소개합니다.
※1
NX102 이외의 NJ/NX 시리즈 컨트롤러에서는 CPU 버스에 세이프티 CPU를 장착할 수 없으므로, EtherCAT 위에 통신 커플러 유닛 NX-ECC20□과 세이프티 CPU 또는 세이프티 I/O 등으로 구성된 슬레이브 터미널을 증설해야 합니다.
그림 1. EtherCAT을 이용한 STO 회로 구성 예시
① 네트워크 구성에 서보 드라이버 추가
Sysmac Studio의 구성·설정 메뉴에서 EtherCAT의 노드 주소|네트워크 구성 편집 화면을 열고, 오른쪽 툴박스에서 서보 드라이버 R88D-1SN을 더블 클릭하여 구성에 추가합니다.
그림 2. EtherCAT 네트워크 구성 편집 화면
② PDO(Process Data Object: 사이클릭 통신 데이터) 매핑 설정 화면 실행
서보 드라이버 R88D-1SN을 선택한 상태에서 구성 화면 오른쪽의 설정값을 스크롤하여 PDO 매핑 설정 버튼을 눌러 PDO 매핑 설정 화면을 실행합니다.
기본적으로 서보 드라이버용 FSoE 프로토콜 데이터는 PDO에 매핑되어 있지 않으므로 추가로 매핑해야 합니다.
그림 3. EtherCAT 네트워크 구성 편집 화면에서 PDO 매핑 설정 실행
③ PDO(Process Data Object: 사이클릭 통신 데이터) 매핑 설정
PDO 매핑 설정 편집 화면에서 "출력 273번째 수신 PDO 매핑"과 "입력 273번째 전송 PDO 매핑"을 선택하고 적용 버튼을 누른 후, 확인 버튼으로 화면을 닫습니다.
이로써 EtherCAT 서보 드라이버용 FSoE 프로토콜 데이터가 PDO에 매핑되었습니다.
④ CPU 랙 구성에 안전 CPU 유닛과 안전 입력 유닛 추가
구성·설정 메뉴의 CPU 랙 구성에, 오른쪽 툴박스에서 세이프티 CPU 유닛 NX-SL3300과 세이프티 입력 유닛 NX-SIH400을 추가합니다.
그림 5. CPU 랙 구성 편집 화면
⑤ 안전 입력 유닛의 배선 설정
화면 좌측 상단의 디바이스 목록 선택을 컨트롤러에서 안전 CPU로 전환하고, 구성·설정 메뉴의 안전 슬레이브 유닛 설정 화면을 열어 오른쪽 툴박스에서 비상 정지용 누름 버튼 스위치와 리셋 스위치를 추가합니다.
필요에 따라 코멘트란에 "비상 정지 SW"나 "리셋 SW" 등과 같은 코멘트를 입력합니다.
그림 6. 안전 입력 유닛 배선 설정 화면
⑥ 안전 CPU 유닛의 I/O 맵 할당
구성·설정 메뉴에서 안전 CPU 유닛의 I/O 맵 화면을 열고, 안전 입력 유닛의 안전 입력 신호와 서보 드라이버의 FSoE 신호에 변수를 할당합니다.
여기서는 세이프티 입력 유닛의 Safety Inputs and Status 란에서 NX-SIH400에 연결된 비상 정지 버튼 스위치에 변수 "EMS1"을, 리셋 스위치에 변수 "RESET_1"을, 서보 드라이버 R88D-1SN의 Safty Inputs 항목 중 「STO active」에 변수 「STO_active」를, Safty Outputs 항목 중 「STO」에 변수 「STO」를 설정합니다.
그림 7. 세이프티 CPU의 I/O 맵 화면
⑦ 세이프티 CPU 유닛 프로그램에서 기능 블록 생성
I/O 맵에서 할당한 변수를 세이프티 CPU 유닛의 프로그램에서 「SF_Emergency_Stop」 및 「SF_EDM」 기능 블록의 입력 파라미터와 출력 파라미터에 할당합니다.
그림 8. 세이프티 CPU의 프로그램 편집 화면
이상으로 R88D-1SN 시리즈 서보 드라이버와 NX 안전 CPU 유닛의 안전 신호를 EtherCAT의 FSoE 프로토콜로 연결하여 STO 기능을 구성했습니다.
실제 시스템을 구축할 경우 NJ/NX 컨트롤러의 래더 프로그램 작성 및 설정, NX 안전 CPU 유닛의 다른 안전 프로그램 및 설정 등을 수행해야 하지만, STO 기능을 구현하는 핵심 절차는 위와 같습니다.
・안전 컨트롤러를 포함한 서보 시스템 구축 방법에 대한 자세한 내용은 「 AC 서보 시스템 1S 시리즈 스타트 업 가이드(SBCE-086) 」를 참조하십시오.
・Sysmac Studio에서의 NJ/NX 컨트롤러 프로그래밍 및 설정 등의 조작에 대해서는 「 Sysmac Studio Version 1 운영 매뉴얼 (SBCA-470) 」을 참조하십시오.
・Sysmac Studio에서의 R88D-1SN 서보 드라이버 관련 조작에 대해서는 「 Sysmac Studio 드라이브 기능 오퍼레이션 매뉴얼 (SBCE-401) 」을 참조하십시오.
・Sysmac Studio에서 NX 안전 CPU 유닛의 프로그래밍 및 설정 등의 조작에 대해서는 「 NX 시리즈 안전 제어 유닛 사용자 매뉴얼 (SGFM-710) 」을 참조하십시오.
매뉴얼 다운로드는 무료 회원 가입 및 로그인이 필요합니다.
